dimanche 30 août 2015

Digistump de Digispark

Oups! j'en discute déjà sur enfantin...

Un petit bidule amusant : une petite carte Digistump avec juste un ATtiny85 qui communique en USB 1.1 (schéma). L'AVR fonctionne sur son oscillateur interne (pas de quartz) et gère l'USB par software (Littlewire). Un bootloader (micronucleus) permet de charger des applications (avec un utilitaire 'micronucleus'). On trouve des clones du bidule pour moins de deux euros sur eBay. Il faut noter que ce n'est pas tellement le prix qui est intéressant; on trouve des solutions USB 2.0 pour à peine plus cher. C'est l'idée... Digispark fournit un environnement 'Arduino' modifié (un 'blob' de 20 MB (?)) mais il y a moyen de s'en passer et d'utiliser les commandes de base. Ainsi, le Makefile :
blink.elf: blink.c
        avr-gcc  -std=c99 -Wall -Os -mmcu=attiny85 -o blink.elf blink.c

blink.hex: blink.elf
        avr-objcopy -j .text -j .data -O ihex blink.elf blink.hex

flash: blink.hex
        micronucleus --run blink.hex
permet de compiler et télécharger le programme suivant :
#include <avr/io.h>
#define F_CPU 16000000UL
#include <util/delay.h>

int main(void)
        {
        DDRB  |= _BV(PB1);

        for (;;)
                {
                _delay_ms(100);
                PORTB ^= _BV(PB1);
                }
        }
(à vérifier : que le CPU tourne bien à 16 MHz; voir ici pour l'idée de se passer de l'IDE Arduino)

Ce qui serait bien, c'est d'utiliser Little-Wire pour créer une application avec un 'moniteur' capable d'interpréter des commandes que l'on enverrait en utilisant minicom via /dev/ACM0 ... Ce n'est pas standard (USB/CDC n'est pas sensé fonctionner en USB 1.0) mais cela devrait fonctionner. Ce n'est pas trivial (Little-Wire est délicat à utiliser et la documentation USB/CDC-ACM n'est pas très lisible) mais cela devrait être possible. Les codes disponibles ne font que quelques centaines de lignes.

Ce qui serait bien aussi, ce serait d'explorer d'autres AVR implémentant la même solution... (en réduisant le nombre de composants au strict minimum (voir ici)

(à suivre...)

dimanche 16 août 2015

Le DDS AD9850 et le Bus Pirate

HC-SR08 connecté au 'Bus Pirate'. N'étant pas sûr que le Bus Pirate pouvait fournir assez de courant, le module est alimenté par un 'MB102 Breadboard Power Supply Module'.

On trouve sur eBay un breakout, le HC-SR08, avec un générateur de signal sinusoïdal DDS AD9850. La datasheet nous apprend que le composant est configurable en envoyant 40 bits en série : 32 bits pour la fréquence (f=(x * CLKIN)/2^32 avec CLKIN = 125 MHz) et 8 bits de configuration (5 bits de phase et 3 de contrôle). Pour mettre le composant en mode 'série', il faut mettre la pin D2 à la terre et D1 avec D0 sur VDD. Le chip peut être alimenté en 3.3 volts. Les bits sont pris un par un au flanc montant de W_CLK et le tout est pris en compte au flanc montant de FQ_UD. En fait, cela ressemble très fort à du SPI et cela devrait être facile à mettre en œuvre avec un Bus Pirate, espèce de couteau suisse de la communication série pour ce genre de bidule. En utilisant la sortie CS pour FQ_UD, cela devrait même être trivial...

Aussitôt dit, aussitôt fait.
Pirate bus
----------
PB.GND  -- GND
PB.MOSI -----> DDS.DATA    # SPI bus
PB.CS   -----> DDS.FU_UD
PB.CLK  -----> DDS.W_CLK

DDS
---
DDS.GND -- GND

DDS.D0 -- 3.3V   # config serie
DDS.D1 -- 3.3V
DDS.D2 -- GND

DDS.VCC -- 3.3V

DDS.ZOUT1 ----------------> Oscillo.CH1
GND ----------------------> Oscillo.GND
Vient ensuite l'interaction avec le Bus Pirate... Sur Ubuntu, le driver du FTDI (USB-RS232) est natif, il n'y a qu'à utiliser 'minicom(1)' à 115200 bauds sur /dev/USB0, par exemple. Mettre le bidule en mode SPI, configurer les options et envoyer la séquence de bits.
$ minicom -D /dev/ttyUSB0 -b115200
[...]
HiZ>m
1. HiZ
2. 1-WIRE
3. UART
4. I2C
5. SPI
6. 2WIRE
7. 3WIRE
8. LCD
x. exit(without change)

(1)>5
Set speed:
 1. 30KHz
 2. 125KHz
 3. 250KHz
 4. 1MHz

(1)>1
Clock polarity:
 1. Idle low *default
 2. Idle high

(1)>1
Output clock edge:
 1. Idle to active
 2. Active to idle *default

(2)>1
Input sample phase:
 1. Middle *default
 2. End

(1)>1
CS:
 1. CS
 2. /CS *default

(2)>2
Select output type:
 1. Open drain (H=Hi-Z, L=GND)
 2. Normal (H=3.3V, L=GND)

(1)>2
Ready
SPI>L
LSB set: LEAST sig bit first
SPI>[0 0 0x25 0 0]
/CS ENABLED
WRITE: 0x00
WRITE: 0x00
WRITE: 0x25
WRITE: 0x00
WRITE: 0x00
/CS DISABLED  # ---> 70.42 khz mesuré
SPI>[0 0 0x26 0 0]
/CS ENABLED
WRITE: 0x00
WRITE: 0x00
WRITE: 0x26
WRITE: 0x00
WRITE: 0x00
/CS DISABLED # ---> 72.46 kHz mesuré
SPI>
Théoriquement, [0 0 0x25 0 0] devrait donner une fréquence de (37*256^2/256^4)*125 MHz, c'est-à-dire 70.572 kHz et [0 0 0x26 0 0], une fréquence de (38*256^2/256^4)*125 MHz, c'est-à-dire 72.479 kHz. La mesure à l'oscillo est un peu différente mais pas beaucoup : 2/1000 dans le premier cas et beaucoup moins dans le second. Il est fort probable que l'erreur soit du côté de la mesure plus que du côté de la génération (?). Pour 'qualifier' la fréquence générée, il faudrait utiliser un diviseur de fréquence et intégrer sur une plus longue durée; utiliser un fréquence-mètre calibré.

vendredi 19 juin 2015

Sismo piezo

Passage du bus de 05h09 suivi d'une voiture capté sur la tablette de fenêtre avec une boule de pétanque posée sur un petit capteur piézoélectrique de quelques cents (disque; amplifié 20 fois par un LM386)

Petite exploration avec le genre de capteur piézoélectrique (piezo sensor disc) que l'on trouve sur eBay pour quelques euro-cents... Le bidule se comporte comme un condensateur rempli d'un générateur de charges sensible aux déformations. Sa résistance est très (très) grande et une tension apparaît à ses bornes quand on le déforme (ou qu'il subit une pression (?; voir ici)). Pour éviter une errance totale, on y adjoint une résistance en parallèle. Si la résistance est faible, on écrase complètement le signal; plus elle est forte et plus on aura de signal (ou quelque chose comme ça). Bref, mettons, par exemple, 10 mégaohms (marron-noir-bleu).

Si on soude une petite anse au disque en laiton (?), qu'on y attache un fil auquel on pend une petite masse. En maintenant fixe l'autre côté du disque (vertical) et en faisant balancer la masse, on peut vérifier à l'oscilloscope que la période du pendule est bien 2 Pi racine(longueur/g). Dans ce cas-ci, 0.63 mètre donne une période de 1.59 secondes et on a un signal d'environ 20 millivolts d'amplitude (pour une faible amplitude du pendule).
On peut donc capter des mouvements lents (la pastille n'est pas cantonnée à des signaux en kilohertz) et le niveau de signal est compatible avec ce que l'on peut mesurer avec un Arduino (5 volts sur 10 bits donne une résolution de 5 millivolts).

L'application classique de ce type de capteur avec un Arduino, c'est la détection des chocs. On pose la pastille sur une surface plane, on dépose une petite masse sur le capteur et quand on tapote sur la table, cela génère un signal (parce que la table fait bouger le disque en laiton et que l'inertie de la masse s'oppose au mouvement de la partie supérieure du capteur qui s'en trouve comprimé. C'est très sensible; un choc modéré génère un signal de plusieurs dizaines de millivolts. Pour pouvoir mesurer ce signal tant en positif qu'en négatif, on le 'conditionne' en reliant le disque de laiton au centre d'un diviseur résistif (par exemple, aussi, 100 mégaohms; dans "Make: AVR Programming", il met le capteur en parallèle sur une des branches du diviseur résistif).

Sur Instructables, on trouve un sismomètre pendulaire à base de capteur piézoélectrique pour détecter les mouvements horizontaux. Une tige terminée par une masselotte et soudée à la pastille en laiton fixée verticalement dans un bocal. Les oscillations déforment la pastille et génèrent un signal.

Comme ici, les tremblements de terre sont plutôt rares, je ne suis pas sûr de pouvoir capter des mouvements transversaux et je m'intéresse donc aux mouvements verticaux. Dans un premier temps, je conserve l'idée de la tige soudée à la pastille mais je dispose le tout horizontalement. L'idée est que la pastille rattachée au sol va bouger et que la tige va avoir une certaine inertie et que cela va déformer la pastille. Le problème, c'est que je ne peux pas mettre de masse trop importante au bout de ma tige sans plier la pastille de manière permanente. On fera avec... En fait, cela fait un système oscillant dont la période dépend de l'élasticité, de la masse et de la longueur de la tige... Là, j'utilise un bout de fil de cuivre domestique de 1.5 mm² d'environ 16 cm de long. Cela oscille librement à environ 9 hertz. Pour simuler les tremblements de terre, rien de mieux qu'un pont enjambant une autoroute. Aussitôt dit, aussitôt fait. Et me voilà en route vers un pont de la région avec mon Arduino, mon Raspberry Pi, la tige+capteur sur un petit bloc de ciment, un powerbank et une caisse pour protéger le tout du vent...
À peine à genoux sur le pont, en train de lancer l'application, j'entends une voix derrière moi : "Je peux vous aider?...". Je me retourne; c'est la police... (À juste titre,) mon comportement lui avait paru suspect ;-) . Contrôle d'identité; je lui explique le but de la manœuvre. Rassuré, il s'en va et me laisse faire mes mesures...
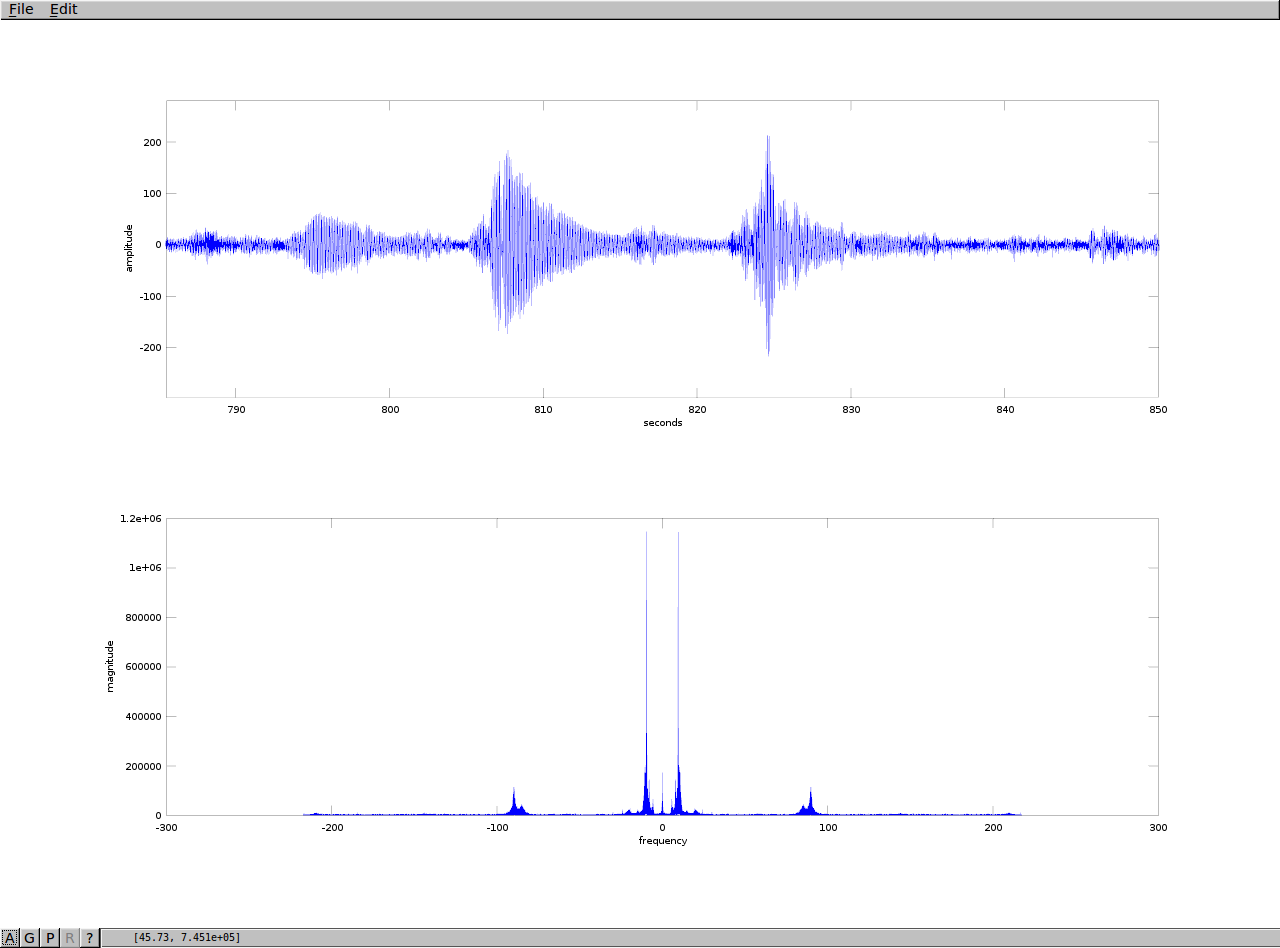
Un peu plus d'une demi-heure de mesure avec un zoom sur le spectre du signal (GNU Octave + plotspec.m). Il y a énormément de trafic à cette heure-là sur le pont; il n'y a que quelques zones de calme (comme, par exemple, un peu avant 700 secondes et un peu après 1000. Si on zoome sur le signal, on obtient quelque chose comme :
En s'approchant encore, on voit bien les oscillation de la tige (j'ignore d'où provient le signal à 90 Hz dans le spectre; est-il mécanique (vibration de la pastille) ou électronique?)
Mais donc, en gros, cela fonctionne. Ce n'est pas très étonnant parce que le pont 'vibre' franchement, surtout quand un camion ou un bus passe. Il serait intéressant de connaître le déplacement typique (amplitude et fréquence) d'une telle structure. Mais, il faut noter que l'amplitude ne semble pas directement proportionnelle au poids du véhicule; cela dépend de l'état de la chaussée à l'endroit où il passe (et probablement de sa vitesse, des caractéristiques de ses amortisseurs, etc...). Mais donc, on voit bien les camions et les voitures sur les deux bandes de circulation (le pont fait bloc).

Reste à rendre le dispositif plus sensible et s'affranchir des oscillations libres de la tige. Une solution serait d'amortir son mouvement dans un liquide visqueux. Mais, pour le moment, j'abandonne la tige pour construire un autre dispositif à base d'une boule de pétanque (720 grammes) posée sur deux écrous posés sur le capteur (posé sur la tablette de fenêtre). Un écrou sur la tranche m'offre deux surfaces planes parallèles et un écrou sur le flanc fournit un support stable à ma boule. À noter, la feuille de papier qui isole le capteur de la boule et des écrous qui, sinon, font antenne et captent plein de parasites (la 'terre' (fil blanc relié au radiateur) est mauvaise et cela fonctionne mieux sans...).
Tant qu'à faire, je vais maintenant amplifier le signal avec un LM386 (que je viens de recevoir). La mise en œuvre semble particulièrement simple, il suffit de mettre le piézo (en parallèle avec sa résistance) à l'entrée de l'ampli opérationnel (avec le disque à la terre) et le signal ressort multiplié par 20 et centré sur 2.5 volts (quand le LM386 est alimenté en 5 volts). Aussitôt dit, aussitôt fait. Pas sûr que ce soit l'idéal (tant au niveau du choix du composant que de sa mise en œuvre) mais bon... Et, de fait, j'obtiens le beau signal en tête d'article avec un bus suivi d'une voiture. La configuration des lieux (?) offre parfois des observations curieuses comme :
Les vibrations sont trop rapprochées pour appartenir à des véhicules différents et, à 36 km/h (pourquoi pas), ils parcourent 5 mètres en une demi seconde... Une zone pavée interrompt le bitume sur quelques mètres de la voie à sens unique. Y aurait-il là une explication? Ce patron n'est pas systématique mais il survient régulièrement.

En mettant un condensateur de 10 microfarads entre les pins 1 et 8, on pousse l'amplification à 200 et on obtient quelque chose comme :
Reste à regarder pourquoi le spectre enfle (dans ce cas-ci) vers 200 Hz, minimiser le bruit, augmenter le signal... Je ne suis pas sûr que le dispositif soit suffisamment stable pour résister aux mouvements du pont et c'est sûr qu'à x200, cela va saturer. Ici, le signal dominant est la circulation dans la rue, il y a peu de chance d'y trouver un tremblement de terre; il faudrait essayer dans la cave ou dans un lieu plus reculé. Il est probable que le dispositif soit plus sensible que les accéléromètres (MEMS; ADXL335, MMA8452, MPU-9250, MPU6050,...) qui se trouvent dans les smartphones et que le projet AcceleROB de l'Observatoire Royal de Belgique (Uccle) utilise. Bon marché, ils ont une résolution de l'ordre du milli-g. AcceleROB devrait détecter des séismes de magnitude locale 3. Les sismomètres du réseau de l'ORB sont beaucoup plus sensibles; ils détectent des déplacements de quelques nanomètres comme, par exemple, sur ce rapport. Reste à voir quelles sont les relations entre déplacement, vitesse, accélération, fréquence des mouvements du sol. Le sismomètre à boule de pétanque est sensible à l'accélération (F=ma); la force que la boule exerce sur le capteur varie (il serait peut-être intéressant de mesurer le poids apparent de la boule avec une vraie 'balance' (il faut voir à quelle fréquence on peut échantillonner...; un HX711 est limité à 80 mesures/seconde, ce qui n'est probablement pas assez). Un sismomètre à solénoïde est sensible à la vitesse (c'est la variation de champ magnétique qui génère la tension que l'on mesure). Il faut s'intéresser aux fréquences de vibration propres de l'instrument qui interagissent avec les mouvements du sol. Pour s'en affranchir (?), on utilise des systèmes asservis : on maintient la masse inertielle fixe (mesure interférométrique) avec un champ magnétique variable généré par un courant que l'on mesure (?). Mais donc, il y a moyen de s'amuser. On constate, par exemple, que les mesures de l'ORB sont fortement perturbées par des vibrations d'origine anthropique (pendant la journée en semaine), l'observatoire de Uccle est perturbé par des trains qui passent à plusieurs centaines de mètres de là; celui du Sart-Tilman, par le trafic sur l'autoroute;... Je me demande, si dans ma cave, je pourrais capter le passage des trains dans un tunnel situé à 130 mètres... (?) Il serait également intéressant de capter un 'vrai' tremblement de terre (et pas uniquement le trafic automobile). Le problème, c'est que c'est rare et que pour le moment, j'enregistre tout (environ 400 mesures par seconde envoyées par l'Arduino à 38400 bps vers le Raspberry Pi qui le stocke (environ 6 MB/heure)...

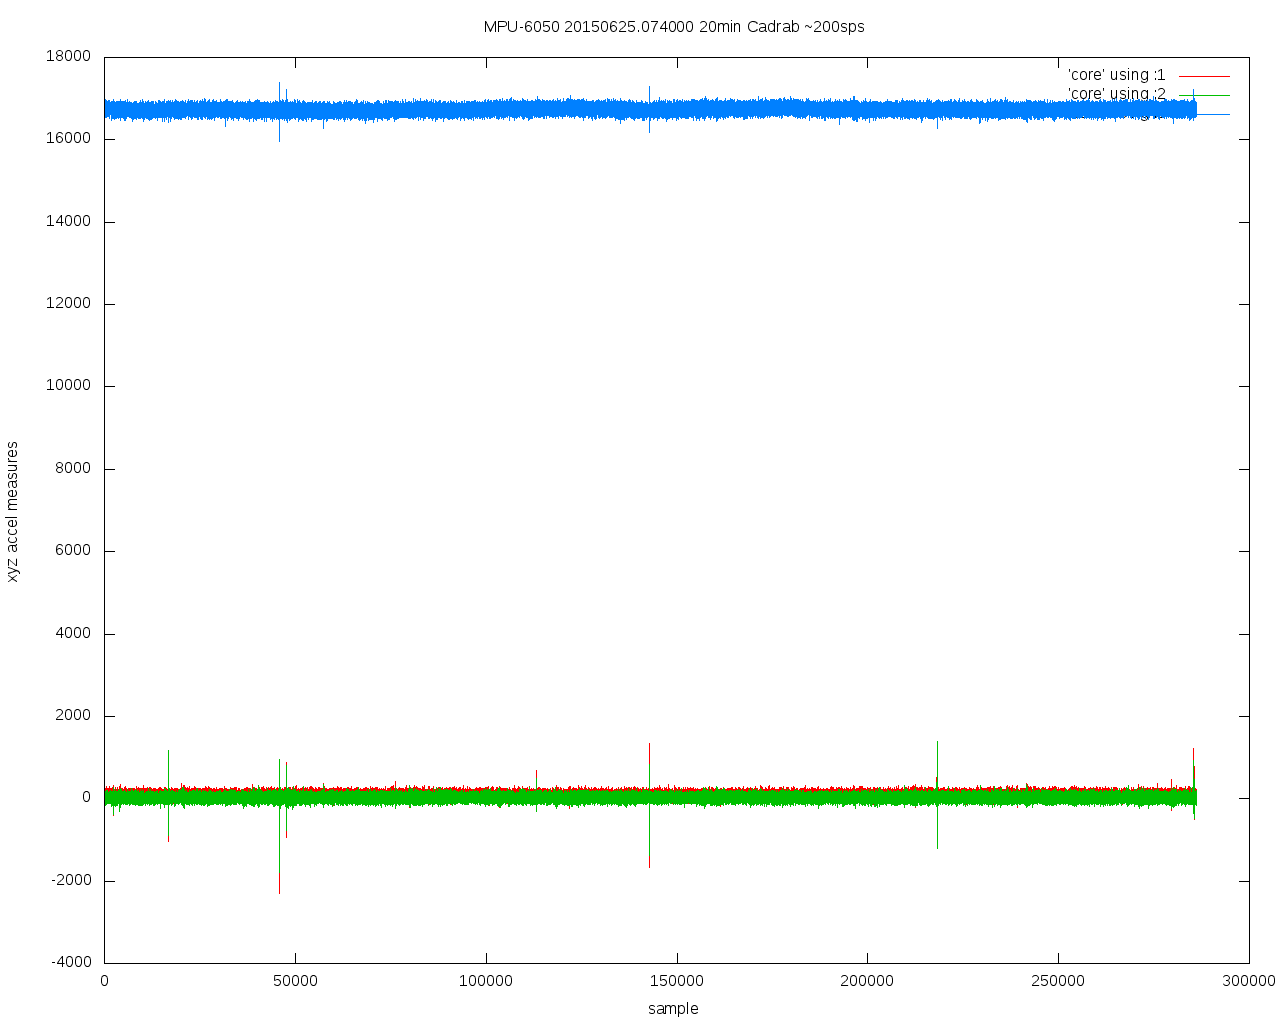
Le breakout i²c avec un accéléromètre MPU-6050 est le moins sensible. Sur la tablette de fenêtre, il ne donne que du bruit; là où passent les bus, quelques bus mais pas tous; au pont sur l'autoroute :
C'est très bruité; on voit bien quelques véhicules lourds; les voitures sont noyées dans le bruit. À noter que X, Y et Z donne des traces similaires : quand il y a une vibration en Z, elle se retrouve sur X et Y. Avec 16 bits pour +/- 2g, Z est à environ 16000 et X,Y sont quasi à zéro; c'est bien la sensibilité maximum. (J'ignore pourquoi le spectre s'épaissit maintenant vers 40 Hz (et 100 Hz); sur la tablette de fenêtre, le bruit est 'blanc')

N'osant pas aller avec la boule de pétanque sur le pont, voici une comparaison avec le MPU-6050 sur un carrefour dont le sous-sol est creux et où passent de nombreux bus. Le sol vibre moins que le pont mais, quand un bus passe, les vibrations sont souvent perceptibles :
Seules les plus fortes vibrations sont captées par le MPU-6050.
La boule de pétanque est beaucoup plus sensible. Trop même. Le signal sature lors des plus fortes vibrations.
Le matin vers 7 heures, le trafic est quasi constant. C'est rarement calme plus de quelques secondes. À 17 heures, les voitures et les bus se suivent :
À noter que le renflement du spectre passe de 200 Hz à 120... C'est peut-être (/probablement) dû au ralentissement du trafic (?). À 10 mètres par seconde, les 10 centimètres d'un pavé sont franchis en 1/100 seconde. Mais c'est peut-être un peu spéculatif... (En plus, en échantillonnant à 400 Hz, un signal à 200 Hz est à la limite de Nyquist)

Le passage des trains semble être à la limite du détectable (?); il faudrait augmenter le signal et diminuer le bruit... (Je pourrais, par exemple, augmenter la masse... (mais il ne faut pas casser le piézo non plus...))

Un kettlebell de 4 kg ne semble pas donner de bon résultats mais je pense avoir capté un passage de train avec la boule de pétanque (x200) dans la cave :
Un événement assez long, plus ou moins constant et de faible amplitude par rapport au passage des véhicules dans la rue...

mercredi 3 juin 2015

ESP8266 et Expect

Module FTDI & Esp-05 sur un breadboard.

L'Esp8266 permet d'accéder au WiFi via des commandes AT sur une connexion série... En principe 'Expect' (tcl) semble indiqué pour ce genre de chipotage... Voici, par exemple, un petit script qui interroge le chip en boucle pour connaître la liste des réseaux présents.
#!/usr/bin/expect -f

spawn -open [open /dev/ttyUSB0 w+]
stty raw -echo < /dev/ttyUSB0
fconfigure $spawn_id -encoding binary
send "AT\r\n"
while 1 {
  expect {
    "ready\r\n" {send "AT+CWLAP\r\n"}
    "OK\r\n"    {send "AT+CWLAP\r\n"}
    timeout     {puts "  ThisIsTimeout  "}
    eof         {puts "  ThisIseof   "}
    }
  }
Comme j'utilise très peu Expect, il est possible que cela ne soit pas vraiment optimal, mais cela donne une idée...

Dans le montage utilisé, on a un module ESP-05, une interface USB-Série (3.3V) FTDI232 et un 'MB102 breadboard power supply 3.3 volts module' et quelques fils (RX/TX & alimentation). Le module 'power supply', équipé d'un régulateur AMS 1117-3.3 semble optionnel, le 3.3 volts pouvant être délivré par le module FTDI. Je pensais que les resets intempestifs de l'esp8266 provenaient d'une faiblesse de l'alimentation par le FTDI mais ils persistent avec le module d'alimentation... Le problème doit venir d'ailleurs; il faut probablement mettre une 'pull-up' sur le reset de l'ESP-05 (?). Sinon, cela semble fonctionner. La version du firmware de l'ESP-05 (0018000902-AI03) communique en 9600 bps, 8-bits, nopar (et pas de contrôle de flux hardware), ce qui correspond aux valeurs par défaut pour /dev/ttyUSB0 sur mon GNU-Linux Ubuntu 14.04. L'Esp8266 fonctionne en 3.3 volts. Il est possible que l'interface USB-série soit autre chose que /dev/ttyUSB0, par exemple /dev/ttyUSBx (avec x =1,2,...) ou même /dev/ttyACM0 (1, 2,...). Il faut consulter dmesg(8) (et/ou faire 'ls -lrt /dev/tty*', lsusb,...).

Il est aussi possible d'utiliser 'minicom -D /dev/ttyUSB0' en terminant les commandes par ^M^J (\r\n) mais la pauvreté de l'interaction rend l'expérience rapidement frustrante (pas d'historique ni d'édition de ligne (?)). Avec Expect, 'spawn minicom ...' semble ajouter des caractères indésirables liés à la gestion d'écran de type VT100 (?) et je n'ai pas trouvé de solutions plus simples (tip?, cu?,...) mais je n'ai pas beaucoup cherché. Si on reçoit bien le prompt mais qu'on ne parvient pas à envoyer des caractères (et donc pas d'écho), vérifier que le contrôle de flux hardware est désactivé.

Le connecteur WiFi de l'Esp-05 est un U.FL (IPX). On trouve sur eBay des pigtails pour SMA et RP-SMA, N,...

Il faut noter qu'en ville, en Belgique, en 2015, les réseaux pullulent; j'en capte une quarantaine de ma table et une courte balade en rue m'en renseigne des centaines. Le wardriving a beaucoup changé depuis le début des années 2000. La plupart sont bien protégés (WAP), d'autres sont volontairement ouverts dans le cadre des offres de type 'Internet Everywhere' des fournisseurs d'accès dominants (PROXIMUS(_AUTO)_FON et VOO_HOMESPOT). Quelques-un sont probablement mal configurés...

On obtient des lignes du genre :
+CWLAP:(0,"PROXIMUS_FON",-44,"06:**:**:99:**:**",1)
+CWLAP:(4,"MonRezo",-87,"**:f8:**:**:**:9c",2)
...


qui renseignent le type de protection ( (encryption): 0 open; 1 WEP; 2 WPA_PSK; 3 WPA2_PSK; 4 WPA_WPA2-PSK), le SSID, la puissance du signal reçu (en dBm?), l'adresse MAC de l'access point et le canal WiFi. À noter que l'adresse MAC renseigne le type d'équipement via les octets qui désigne le 'manufacturer' (et donc probablement aussi les failles de sécurité propres à ce type d'équipement...).

AI-THINKER IoT

Acheté un peu plus de 6€ sur dx.com, ce bidule offre une démo clé en main. Une fois mis trois piles 'AA' (et décoché le jumper qui sert au re-flashage). Il existe (paraît-il) une application Android iot.apk mais il est possible de l'utiliser à partir d'un PC normal. Il suffit de se connecter au réseau AI-THINKER (mot de passe "ai-thinker") et de communiquer avec 192.168.4.1. Parfois cela 'se fait tout seul', sinon, faire quelque chose comme (à titre indicatif) :
$ sudo ifconfig wlan1 192.168.4.3
$ sudo route add -net 192.168.4.0 netmask 255.255.255.0 wlan1
$ # éventuellement utiliser : iwconfig, ifconfig, dmesg, lsusb,...
Le but étant de donner une adresse à l'interface WiFi et y faire transiter les paquets destinés au bidule.

On peut alors accéder aux GPIOs en JSON avec curl(1)
$ curl http://192.168.4.1/client?command=info
{
"Version":{
"hardware":"0.1",
"software":"0.9.2"
},
"Device":{
"product":"Light",
"manufacturer":"Espressif Systems"
}
$ curl http://192.168.4.1/config?command=light
{
"freq":100,
"io0":,
"io2":,
"io4":,
"io5":,
"io12":,
"io13":,
"io14":,
"io15":,
"rgb":{
"red":0,
"green":0,
"blue":200
}
$ curl -X POST -H Content-Type:application/json \
  -d '{"freq":100,"io4":0,"io5":0,"rgb":{"red":0,"green":0,"blue":200}}' \
   http://192.168.4.1/config?command=light


Voir http://www.electrodragon.com/w/ESP8266_IoT

Lua

Il est possible de reflasher les Esp8266 avec un interpréteur Lua. Pour cela, il faut connecter le GPIO-0 à la terre, faire un reset (reset->gnd; cela semble différer d'un power-up) et utiliser un outil comme Esptool (un utilitaire en Python)pour flasher un pre_build de firmware de NodeMCU :
$ sudo python esptool.py --port /dev/ttyUSB0 \
                         --baud 115200 \
                         write_flash 0x00000 \
                         ../lua/nodemcu_latest.bin
Après, voir cet exemple qui montre comment créer un fichier init.lua sur le SoC. Sur Wikipédia, ils conseillent de commencer par un file.format(). Voir l'API NodeMCU.

Voir aussi

Le petit bidule de 5x5mm² comporte un 'core' 32 bits tournant à 80 MHz, 512 Koctets de mémoire FLASH et quelques dizaines (?) de Koctets de RAM (plus tout ce qu'il faut pour recevoir/émettre du WiFi, quelques GPIO, ADC(?),...

dimanche 3 mai 2015

GPS en balade

Un Raspberry Pi, une interface USB-série_TTL_3.3v_FTDI et un module GY-GPS6mv2 alimentés par un 'powerpack'.

Si on enregistre pendant un peu plus d'une demi-heure la position GPS sans le déplacer, la position rapportée varie :
Le GPS est posé sur un mur entre deux maisons. La vue est plus dégagée en est-ouest qu'en nord-sud. Le GPS semble, en effet avoir plus de mal à déterminer la latitude.

Dans un endroit plus dégagé :
La précision nord-sud est améliorée.

Le module donne toute une série de lignes NMEA toutes les secondes à 9600 bps (8N1). La latitude apparaît sous la forme DDMM.yyyyy et la longitude sous la forme DDDMM.xxxxx ('D' pour degré; 'M' pour minute; xxxxx & yyyyy sont des décimales de minutes). Ces coordonnées sont extraites des lignes GPGGA. La traduction en mètres est approximative : 40 000 km/360°; un offset est soustrait pour rendre la lecture plus aisée.

Si on s'intéresse à l'évolution de l'altitude, on obtient le graphe suivant :
On s'aperçoit également que les variations sont moins grandes lorsque la vue sur le ciel est plus dégagée.

La suite des mesures n'est pas la position réelle plus quelque chose d'aléatoire comme on aurait pu s'y attendre si les positions avaient été calculées indépendamment. On a affaire soit à une précision diabolique à la merci d'un phénomène physique continu non maîtrisé, soit, plus vraisemblablement, à un filtrage du genre xn+1 = αX + (1-α)xn (?).

Il faudrait regarder les autres informations (comme le HDOP), étudier l'évolution à plus long terme, essayer de déterminer la position moyenne par les moindres carrés, regarder si elle converge et si elle est stable dans le temps. Les graphes semblent déjà dire qu'il ne suffit pas de faire la moyenne sur cinq minutes pour avoir une meilleure précision. C'est plus complexe que cela...

Avec deux GPS

Une question que l'on pourrait se poser est de savoir si deux modules GPS posés l'un à côté de l'autre se baladent de la même manière... On s'approcherait d'un GPS différentiel à peu de frais. Cela serait plus ou moins le cas si les variations de la vitesse de propagation des signaux était dominante. Mais, il semble que non : les deux GPS se baladent indépendamment :
Une trace en vert, l'autre en rouge...

La différence entre les deux positions n'est pas meilleure que les positions individuelles.

À noter que l'on trouve pas mal de documentation sur ces modules :

dimanche 18 janvier 2015

AIS rtl_sdr frequency correction

La fréquence des quartz des clés TNT/USB bon marché varie d'une clé à l'autre. Cela semble poser problème pour certaines applications. Ce lien en discute pour gr-ais (de manière générale). Le paramètre 'e' de gr-ais permet de corriger la fréquence. Le gif animé (alternance de 3 secondes) suivant compare les spectres obtenus par gnuradio-companion avec deux clés différentes.
Spectres obtenus en quelques minutes dans le port des Yachts à Liège (seul SPN06 émet). ("<clic-droit> -> afficher l'image" permet de la voir en entier)

On peut voir un message dans le canal A dans chaque 'waterfall'. Les lignes vertes dans les spectres montre les maxima atteint au cours de quelques minutes. En principe, les messages sont transmis plus ou moins alternativement sur le canal A (161.975 MHz) et sur le canal B (162.025 MHz). Les messages sont courts (une trentaine de millisecondes), c'est pour cela qu'ils apparaissent sous la forme d'une simple ligne dans le 'waterfall'. La largeur d'un canal provient d'une modulation GMSK à 9600 bauds. La fréquence d'échantillonnage est de 249600 (9600*26) Hertz et le tuner est réglé sur 162 MHz; le spectre affiché couvre donc 162 MHz +/- 249.6/2 KHz (161.8752 - 162.1248 MHz). Le choix de 9600*26 est arbitraire; c'était pour avoir un nombre entier d'échantillons par bit (?).

Voir aussi

jeudi 13 novembre 2014

FGM-3

Continuant sur la lancée d'Aurora detector, j'ai fait l'acquisition d'un petit magnétomètre 'fluxgate' FGM-3 (pour environ 40 euros tout compris)...
Un premier essais avec une pile. À noter que sur la photo, la terre du 'logic analyser' est dessinée... C'est aussi une mauvaise idée d'utiliser des piles sans régulateur; la tension varie et la période du signal dérive... Avec une batterie 12 volts et un régulateur 78L05, cela fonctionne beaucoup mieux. Le constructeur recommande d'utiliser un 78L05 en cascade avec un 78L09.

Le bidule, grand comme une pile AA, comporte 4 broches (mais je n'en utilise que 3). Il suffit de l'alimenter en 5 volts et un signal rectangulaire dont la période dépend du champ magnétique sort sur une troisième broche. La documentation annonce une période relativement linéaire entre 8 µS et 20 µS dans le champ magnétique terrestre (-.5 gauss à +.5 gauss) suivant l'orientation du capteur.
Forme du signal quand le capteur est orienté est-ouest (Pulseview avec sigrok dans le clone Saleae à 24 MHz)

Plusieurs options existent pour mesurer cette période. On peut mesurer la fréquence en comptant le nombre de cycles pendant une période donnée, par exemple, une seconde. Elle varie donc entre 125 KHz et 50 KHz. C'est l'option choisie ici avec un Arduino (pendant 5 secondes). On peut aussi mesurer la période si on dispose d'un compteur suffisamment rapide... Après, c'est une question de compromis entre la finesse de la mesure et le temps d'acquisition. Comme je disposais d'un clone Saleae, j'ai décidé de mesurer le temps pris par un certain nombre de cycles.
Enregistrement brut du 12 novembre 2014. NanoTesla à partir du nombres de ticks à 4 MHz pour 25000 flancs descendants. Les barres verticales correspondent à des entrées/sorties de voitures dans le passage latéral. Il y a un certain bruit de fond et une perturbation entre 13 et 22 heures. Pourquoi est-ce aussi stable et à quoi est due cette perturbation? Il va falloir faire des mesures durant plusieurs jours pour essayer de le comprendre. L'idéal serait de disposer d'une mesure officielle pas trop éloignée pour pouvoir comparer.

De telles mesures sont disponibles sur le site Intermagnet (sous forme graphique et sous forme chiffrée). Les mesures les plus proches sont probablement celles de Dourbes (~100 km, code 'DOU'). Cela varie, de fait, continuellement et les données sont filtrées. La manière dont sont prises les données est documentée. Il est à noter que les courbes disponibles sont généralement non corrélées et que mes mesures en génèrent peut-être une autre encore...

En rapprochant la génération du 5 Volts du FGM-3 et en le faisant de la manière recommandée (avec un 78L09 suivi d'un 78L05 et 3 condensateurs) les zones de stabilités ont tendance à disparaître. Cela donne, après filtrage, quelque chose comme :
...Ce qui ne correspond pas vraiment à ce qu'ils ont mesuré à Dourbes.... Et, ce qui chipote aussi, c'est que l'amplitude est plus grande ici. Y aurait-il une erreur dans la formule de conversion ticks->Tesla?

Une manière d'évacuer ce doute est de mettre le FGM-3 dans un champ connu (ou, plus exactement, faire varier le champ de manière connue). Un bon moyen pour le faire est de mettre le détecteur au centre de bobines de Helmoltz... Aussitôt dit, aussitôt fait.
Deux fois dix tours sur un morceau de bouteille en plastique de 2 litres (R = ~0.05 m), une source de 5 Volts avec une résistance de ~ 2.5 KOhm (ce qui donne un courant de 2 mA) est sensé me donner un champ de 360 nT... Alors que la déviation d'une boussole est imperceptible (la modification du champ est inférieure au % du champ terrestre), la variation est clairement visible sur un graphe.
Le 'stuut' c'est que ma formule de conversion donne une variation de 40 nT... Ha-là-là... (alors que j'aurais voulu diviser la mesure par 10, voilà maintenant que je dois la multiplier par 10; ça ne s'arrange pas, il va falloir revoir les calculs...; Il faudrait aussi faire un essai à l'extérieur, en pleine nature, loin des perturbations potentielles)

Des mesures 'scientifiques' en temps réel sont disponibles sur http://InterMagnet.org ([données] et la documentation dans [publications]). À suivre...